Reisebericht: Internationaler Eurobot

Dienstag 12. Mai

Das Highlight des Jahres stand wieder an: die Fahrt nach Frankreich zum internationalen Eurobot-Wettbewerb. Für 14 Teammitglieder ging es am frühen Abend los- inklusive Schlafmangel, Aufregung und Vorfreude im Gepäck.
Mittwoch 13. Mai

10:00 Uhr morgens kamen die Autos inklusive aller Passagiere in La Roche-sur-Yon beim Messegelände an. Einige Fahrer nutzen die Gelegenheit direkt für ein kurzes Nickerchen auf dem Rücksitz, während es für andere direkt in die Schlange zur Anmeldung ging.
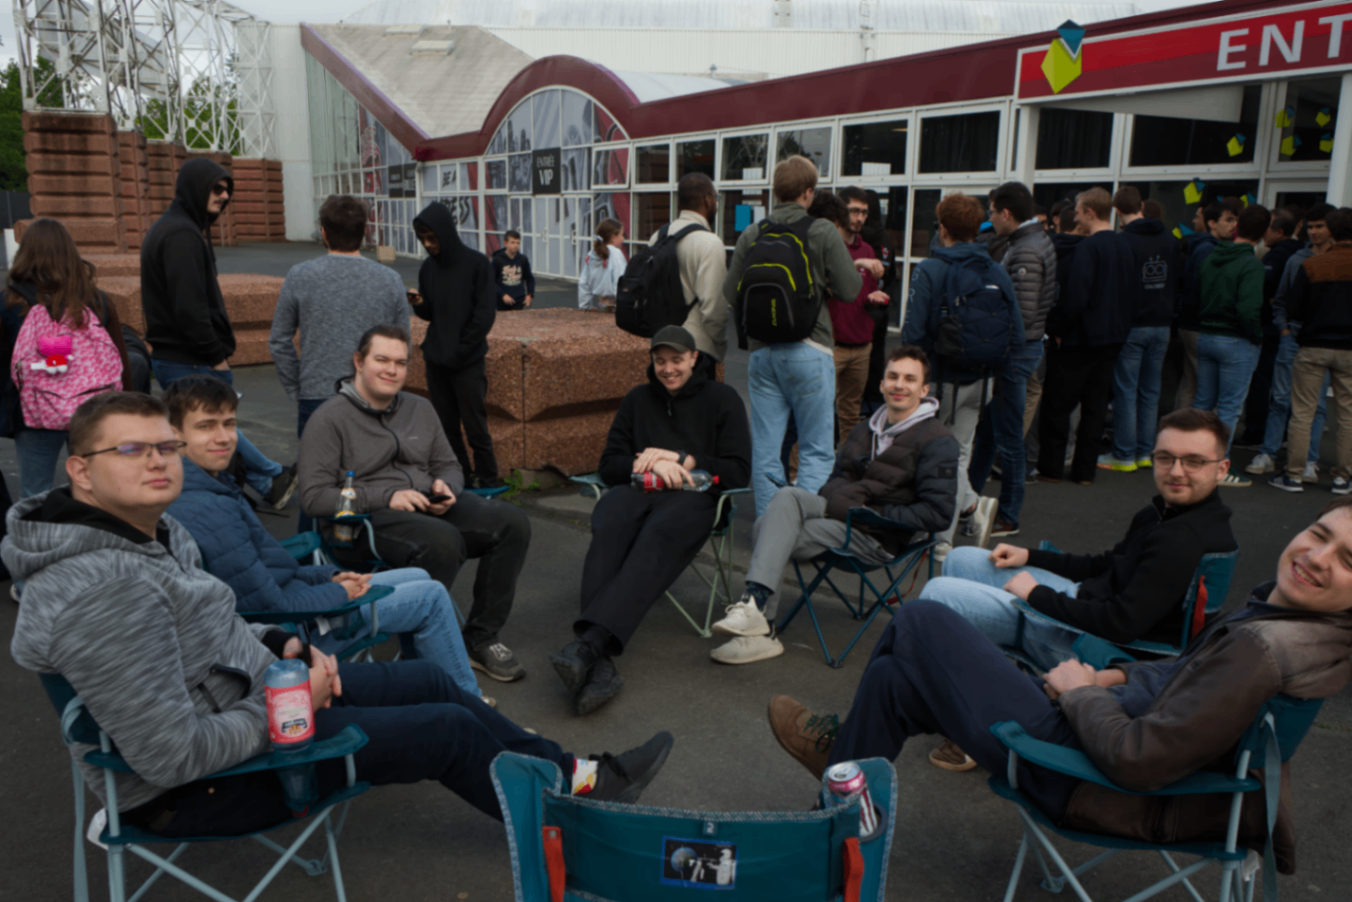
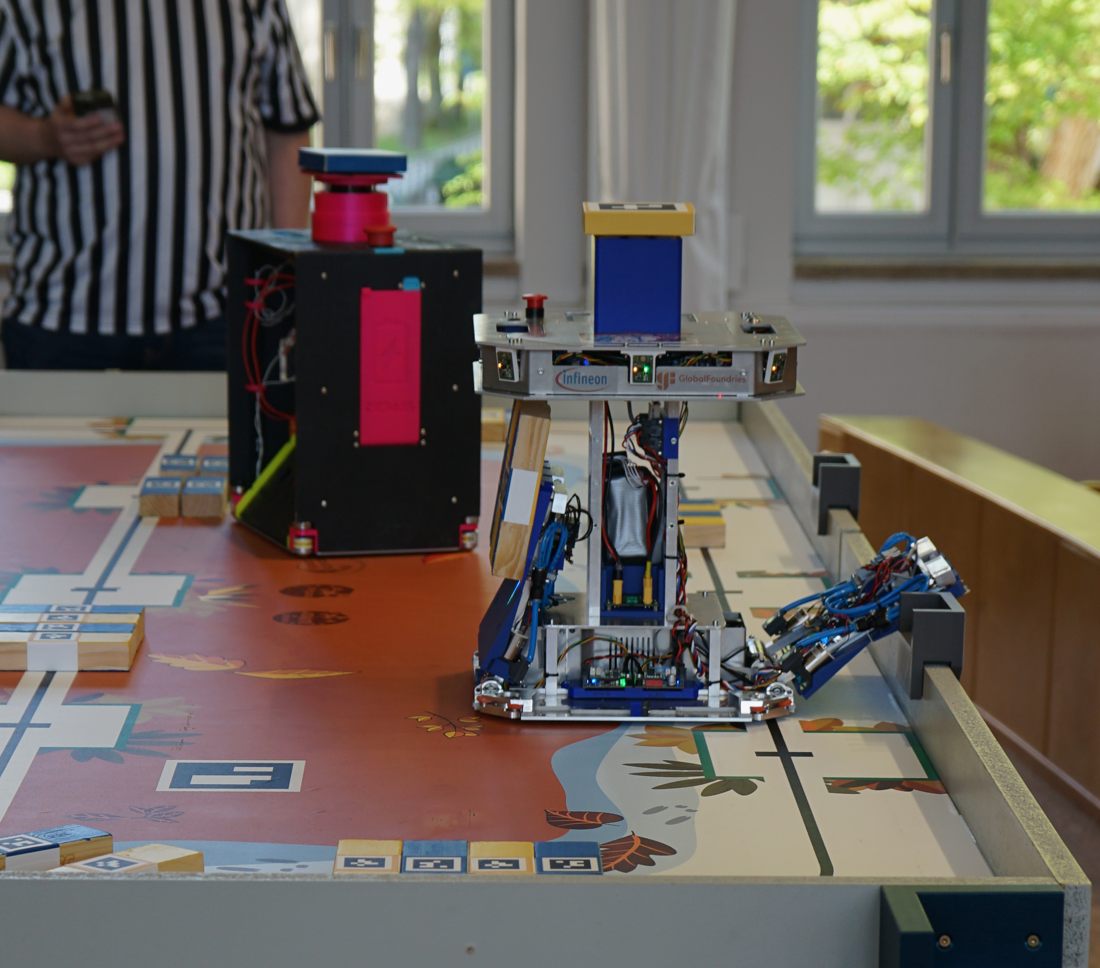
Zur Mittagszeit konnten wir schließlich endlich die Halle erkunden und uns eine Arbeitsumgebung für die kommenden Tage einzurichten.  Da für diesen Tag noch die Homologation der Roboter, die Überprüfung, ob sie den Regelwerken entsprechen, anstand, ging es für viele nach einer kurzen Mittagspause direkt an die Arbeit. Dabei standen wir schnell vor Herausforderungen: die Beschaffenheit der Spielfelder wich deutlich von den gewohnten Bedingungen in Dresden ab. Auch bei unserem neu entwickelten Ninja-Sima mussten noch einige Anpassungen vorgenommen werden bevor es endlich zu den Schiedsrichtern ging.
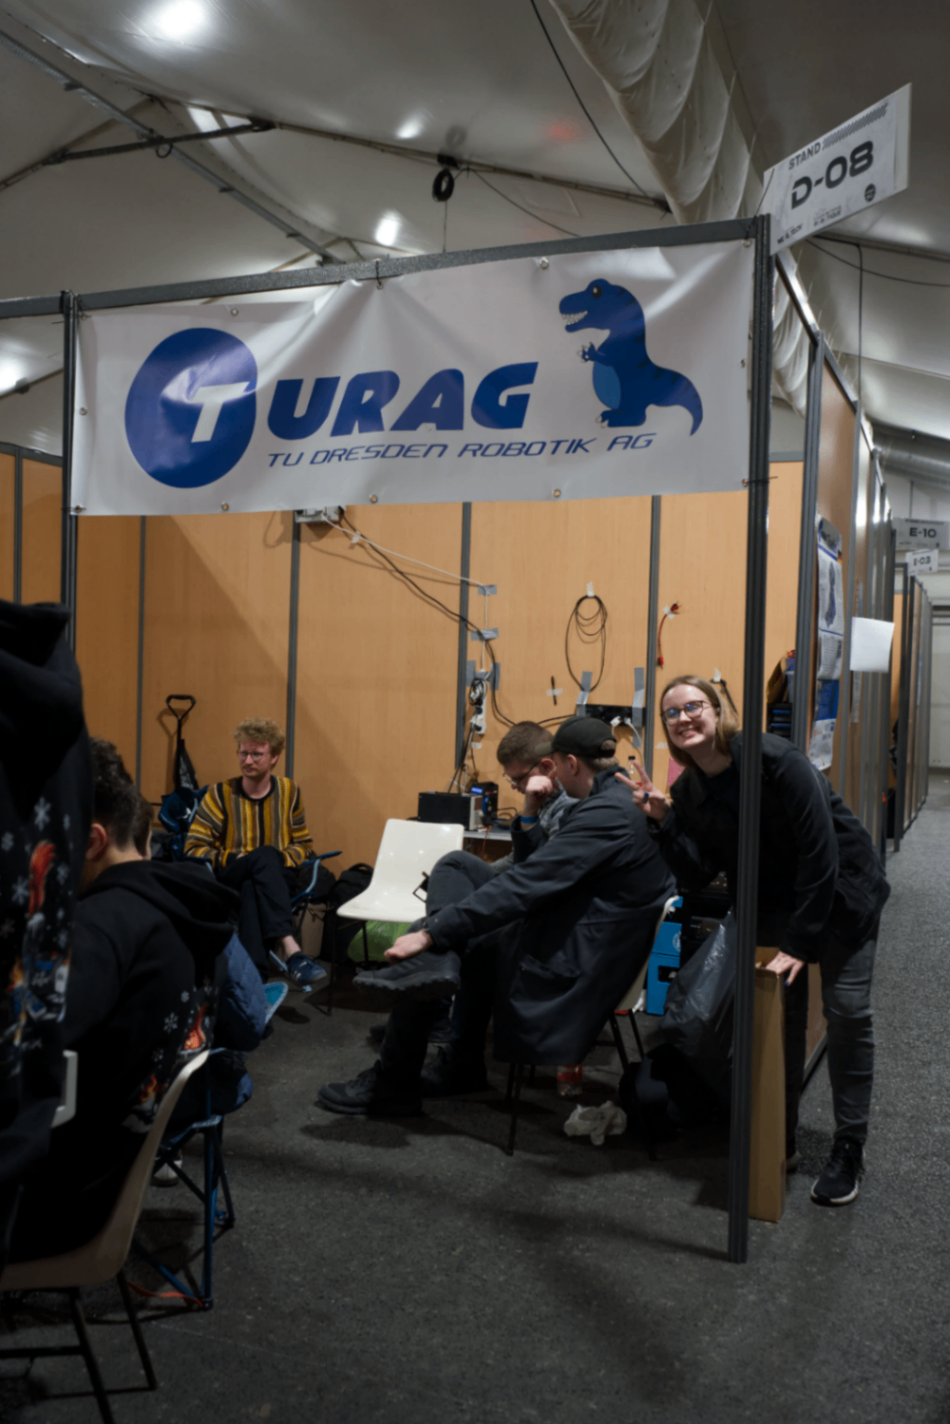
Unser Arbeitsplatz für die kommenden Tage


Zwischen all den Aufgaben blieb dennoch Zeit für einen kleinen Rundgang durch die Halle. Dabei wurden viele altbekannte Teams und Gesichter wiederentdeckt und man konnte sich über erdachte Konzepte und generell das vergangene Jahr etwas austauschen. Am späten Abend ging es schließlich für alle in die Unterkünfte und in die wohlverdiente Nachtruhe.

Donnerstag 14. Mai

Der Donnerstag begann für uns etwas ruhiger. Unsere erste Runde stand für 11:00 Uhr auf dem Plan, wodurch wir uns erst 10:00 Uhr auf den Weg zur Wettbewerbslocation gemacht haben. Ein Teil blieb jedoch direkt zu Hause, um die Essensversorgung für das Team sicher zu stellen. Es wurde fleißig geschnitten und gekocht- ein Auge immer auf den dabei laufenden Livestream gerichtet. Nach langer Wartezeit war es dann endlich Zeit für die erste Runde gegen NTU Maker. Im Versuch am Tag davor den Roboter an die neuen Gegebenheiten anzupassen, haben sich jedoch wieder neue Fehler eingeschlichen- die dafür gesorgt haben, dass unser Roboter nach seiner ersten Aktion abgestürzt ist. Durch unsere SIMAs und ähnliche Probleme beim gegnerischen Team sind wir trotzdem als Sieger aus der Runde gegangen.

Es wurde sich direkt daran gesetzt, die Fehlermeldungen aus dem System auszulesen und diese für die zweite Runde am Nachmittag rechtzeitig zu beheben. Derweil hat sich ein Team daran gesetzt eine alljährliche Tradition fortzusetzen: mit unserem Maskotchen im Schlepptau ging es einmal durch die ganze Halle, um sich die Roboter der anderen Teams anzuschauen und vor allem: Sticker auszutauschen.
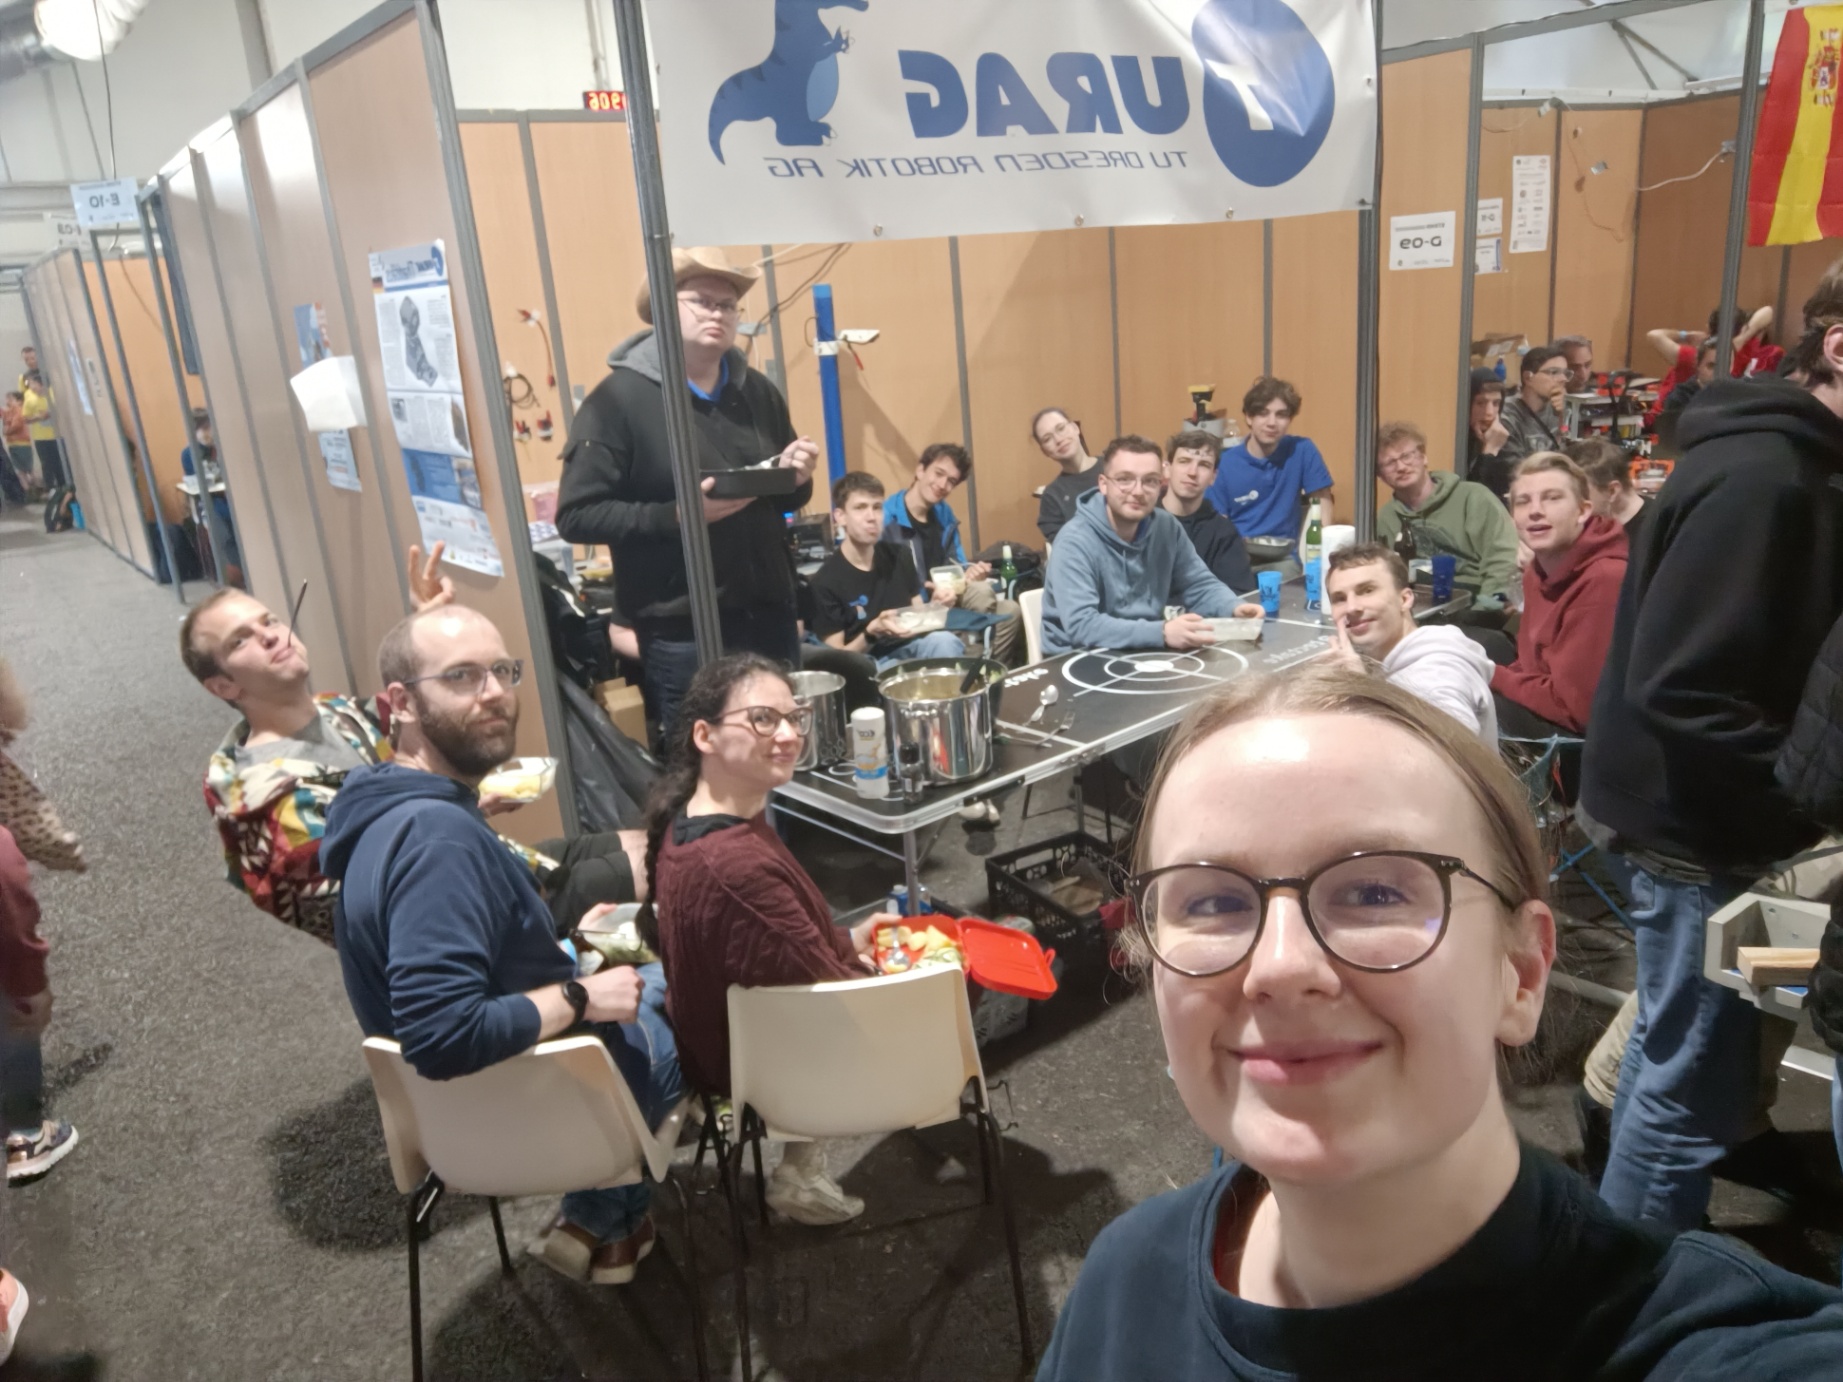
Schlißlich stand auch die zweite Runde an, bei der sich die neuen Anpassungen direkt bemerkbar machten. Mit 93:72 Punkten gewannen wir auch diese Runde, was sich positiv auf die Teammotivation auswirkte. Anschließend gab es endlich das wohlverdiente Abendessen. Diesmal jedoch nicht alleine: ganz im Sinne des Teamgeistes unter den deutschen Teams, hat sich Team DDOS, welches bei Eurobot Legends teilnehmen durfte, uns angeschlossen und wir haben die kommenden Mahlzeiten in großer Runde verbracht.

Da unser Roboter leider immernoch nicht ideal auf die örtlichen Gegebenheiten angepasst war, ging es für das Programmiererteam gleich weiter. Um das Bestmögliche rauszuholen, wurde sich in zwei Schichten eingeteilt. Für die einen ging es bereits früh ins Bett, für die anderen an die Testplatten.

Aber auch für den Rest des Teams wurde es eine lange Nacht: es wurde in Erinnerungen an vorherige Wettbewerbe geschwelgt, dabei zugeschaut, wie sich die verschiedenen Roboter Stück für Stück verbessern und sich natürlich wieder mit Teams, Schiedsrichtern und Helfern über Gott und die Welt ausgetauscht. Als allen langsam die Augen zu fielen, stand schließlich für das restliche Team die Nachtruhe an- und für die Nachtschicht das Aufstehen.
Freitag 15. Mai

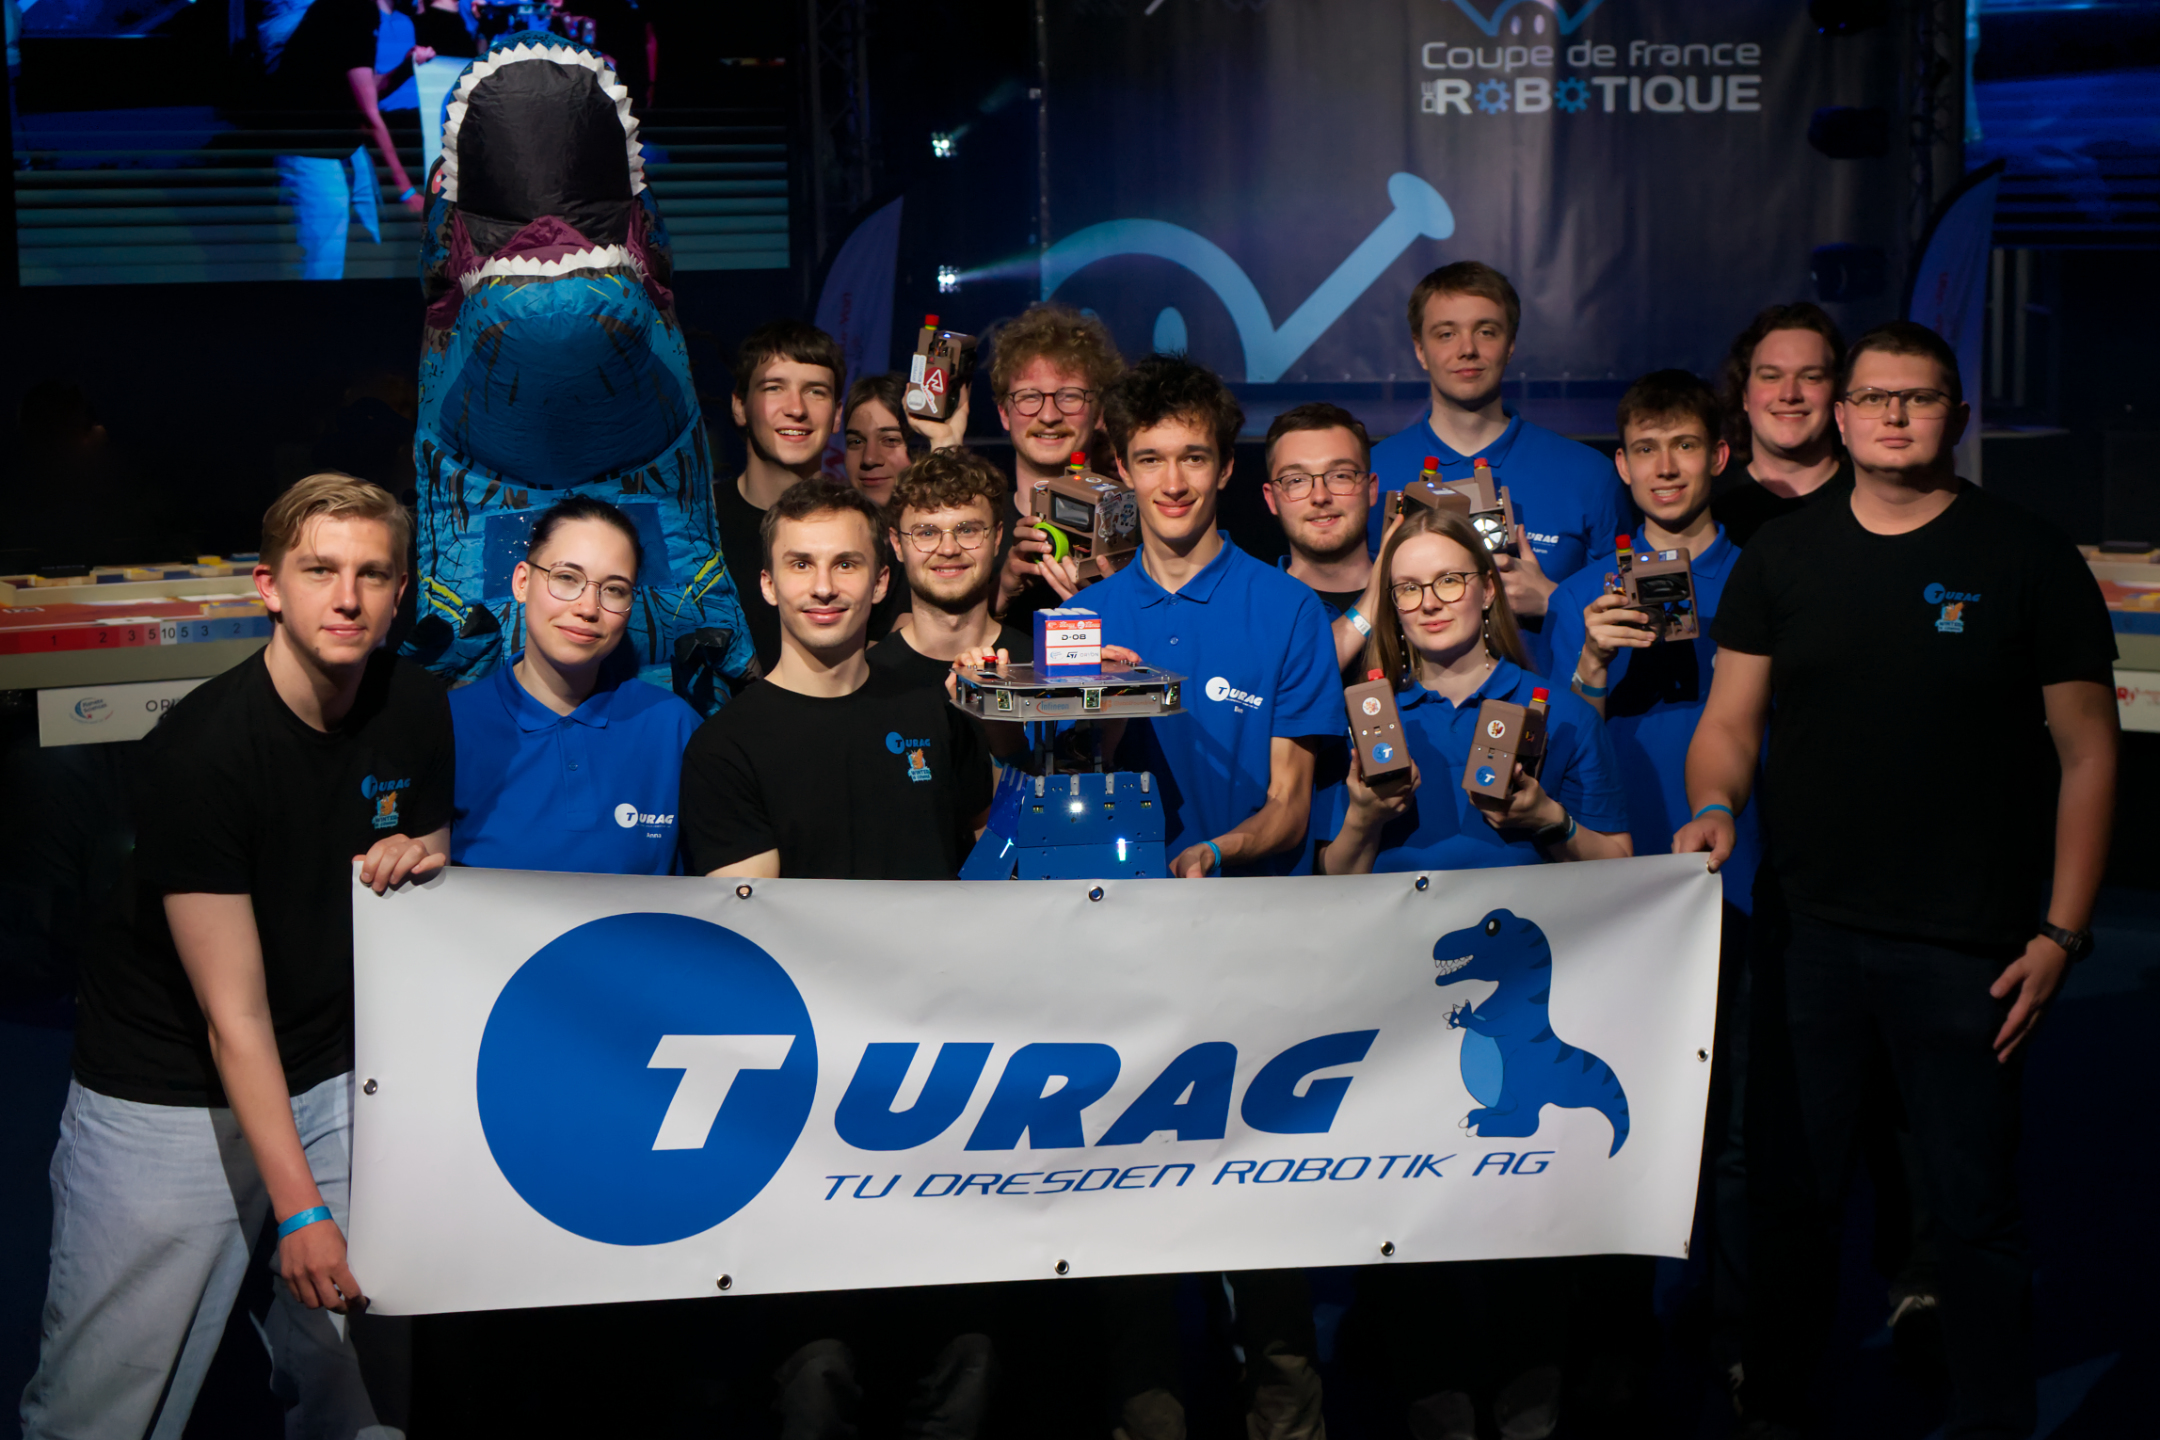
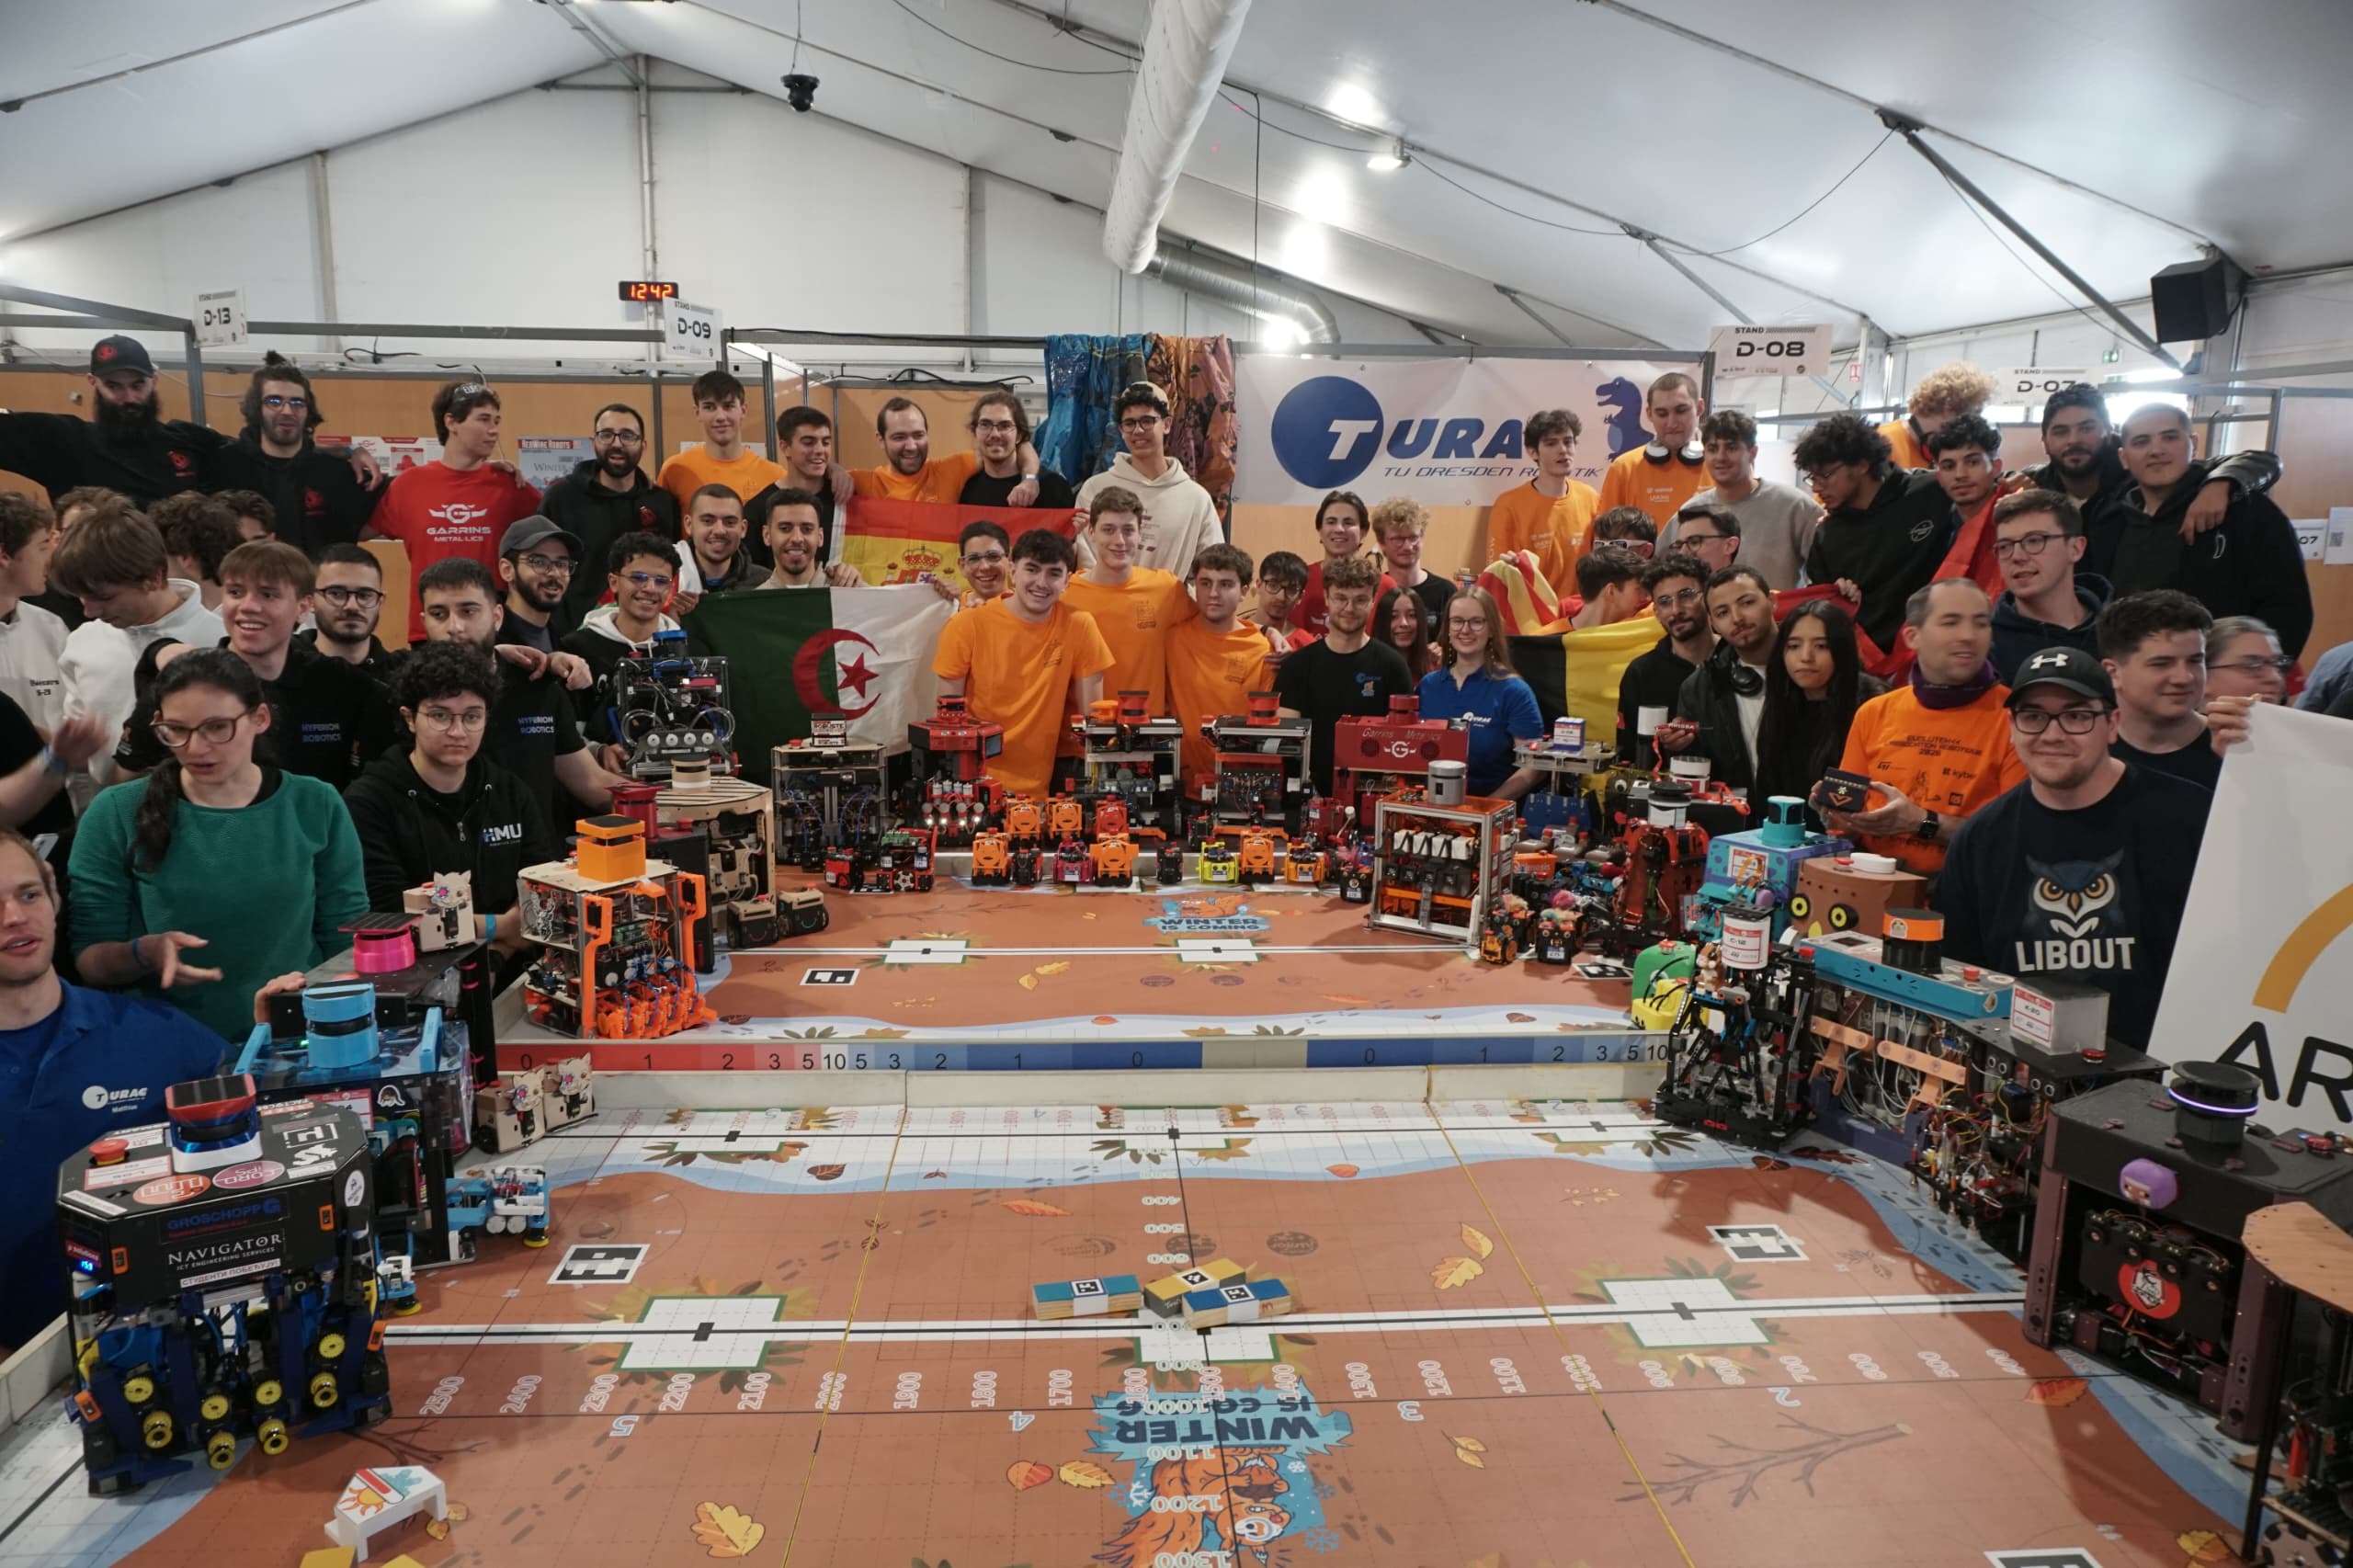
Am nächsten Morgen ging es für einen kleinen Teil des Teams nach einer viel zu kurzen Nacht wieder in die Wettbewerbshallen. Es musste Essen für den Tag eingekauft und vor allem die Nachtschicht mit einem Frühstück versorgt werden. Die gedrückte, erschöpfte Stimmung konnte zum Glück mit einem großen Stück Kuchen bis zum Start in die dritte Runde wieder etwas angehoben werden. Und die viele Arbeit machte sich bemerkbar: erneut konnten wir unsere Punkte anheben und gewannen 105:30 gegen Bodensee RobotiX, was uns im Zwischenstand auf den 6.Platz der internationalen Teams brachte. Bevor die Nachtschicht wieder schafen und die Overhead Gruppe Essen vorbereiten konnte kamen die spanischen Teams noch mit einer coolen Idee an: Ein Gruppenfoto mit so vielen Teams und Robotern wie möglich.
Nachmittags stand schließlich auch Runde vier an, in der wir uns gegen den vorläufigen Champion DIT Robotics beweisen mussten. Und leider mussten wir wieder lernen, mit Rückschlägen umzugehen. Erst haben einige Steine nicht an unseren Saugern gehaftet, anschließend ist unser Roboter abgestürzt. Mit 61:123 konnten wir leider nicht als Gewinner aus der Runde herausgehen, ließen uns aber trotzdem nicht für den kommenden Tag entmutigen. Da wir uns immernoch knapp unter den besten 8 befanden, ging es in der 5. Runde am kommenden Tag für uns um den Einzug ins Finale.

Freitag stand jedoch erstmal eine weitere Tradition an: Coupe Off. Der Veranstalter hat ein gemeinsames Grillen ausgerichtet und die Teams konnten feiern, wie weit sie bisher schon gekommen sind. Die Roboter sind in kleinen Challenges gegeneinander angetreten und es wurde geschaut, welcher Roboter sich beispielsweise am schnellsten drehen kann. Mit diesem schönen Ausklang waren wir sehr gespannt darauf, was der kommende Tag mit sich bringen wird.

Samstag 16. Mai

Aufgeregt wurde der Vormittag am Team-Booth verbracht, bis es etwas verspätet kurz vor 12 endlich die 5. Runde für uns anstand. Mit klopfenden Herzen warteten wir das Ergebnis ab und könnten uns schlussendlich sehr freuen: mit 131:80 gewannen wir nicht nur zum 4. mal sondern konnten auch unsere bisher beste Punktzahl mitnehmen. Außerdem hieß dies für uns, dass wir eine Chance auf die Finalrunden hatten. Platz 6-8 der internationalen Teams mussten dafür gegen Platz 1-3 der französischen Teams in den Play Offs antreten.

Daraufhin wurde der ganze Nachmittag damit verbracht neue Strategien zu entwickeln und diese zu testen. Außerdem wurden Komponenten vom Bot erneuert und verbessert, um so gut wie möglich auf die kommenden Spiele vorbereitet zu sein, Akkus geladen und Startstifte bereit geegt. Aufgeregt saß schließlich das ganze Team auf der Tribüne und fieberte mit. Auch als das Spiel vorbei war, war die Stimmung noch angespannt. Beim groben Überschlagen war klar: das wird eine knappe Nummer. Schließlich endlich das grinsen auf den Gesichtern der Starter: das haben wir drinnen! 106:96 – auf ins Finale!
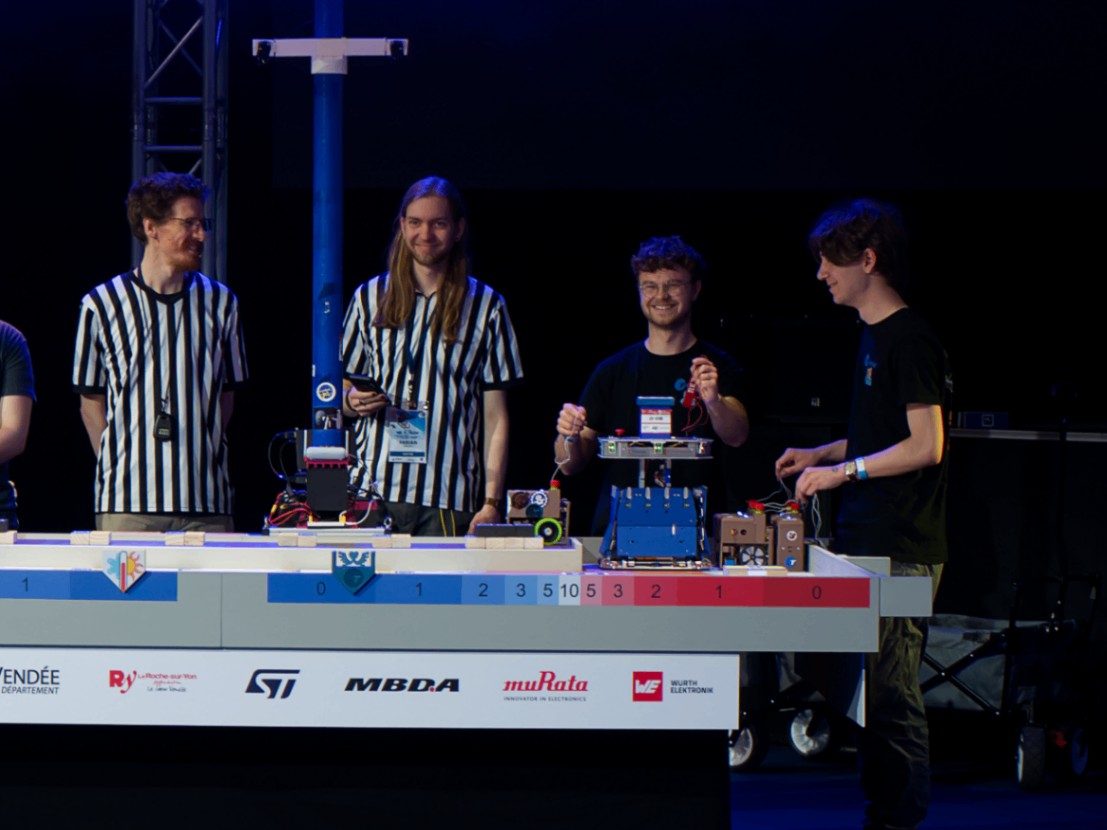
Unser erstes Finalspiel war gegen AEROBOTIX INSAT und lief etwas anders als geplant. Der gegnerische Roboter fuhr gleich dreimal in uns bevor es einen Notaus durch die Schiedsrichter gab. Dadurch konnten wir mit unserem Bot keine Punkte machen- das gegnerische Team mit ihren jedoch auch nicht. Am Ende kam es darauf an, wie sich unsere SIMAs machen. Hier zeigte sich erneut, wie sehr sich die Neuentwicklung im Vergleich zum Vorjahr gelohnt hatte: wir erreichten die maximal mögliche Punktzahl und entschieden diese Runde für uns!

Im Halbfinalspiel  stand uns Hyperion Robotics als Gegner gegenüber. Und auch diese Runde wollte leider nicht Fehlerfrei ablaufen. Zwei unserer SIMAs verließen verfrüht ihre Startzone und wurden aus dem Spiel entfernt. Ein eindeutiger Sieg für Hyperion.

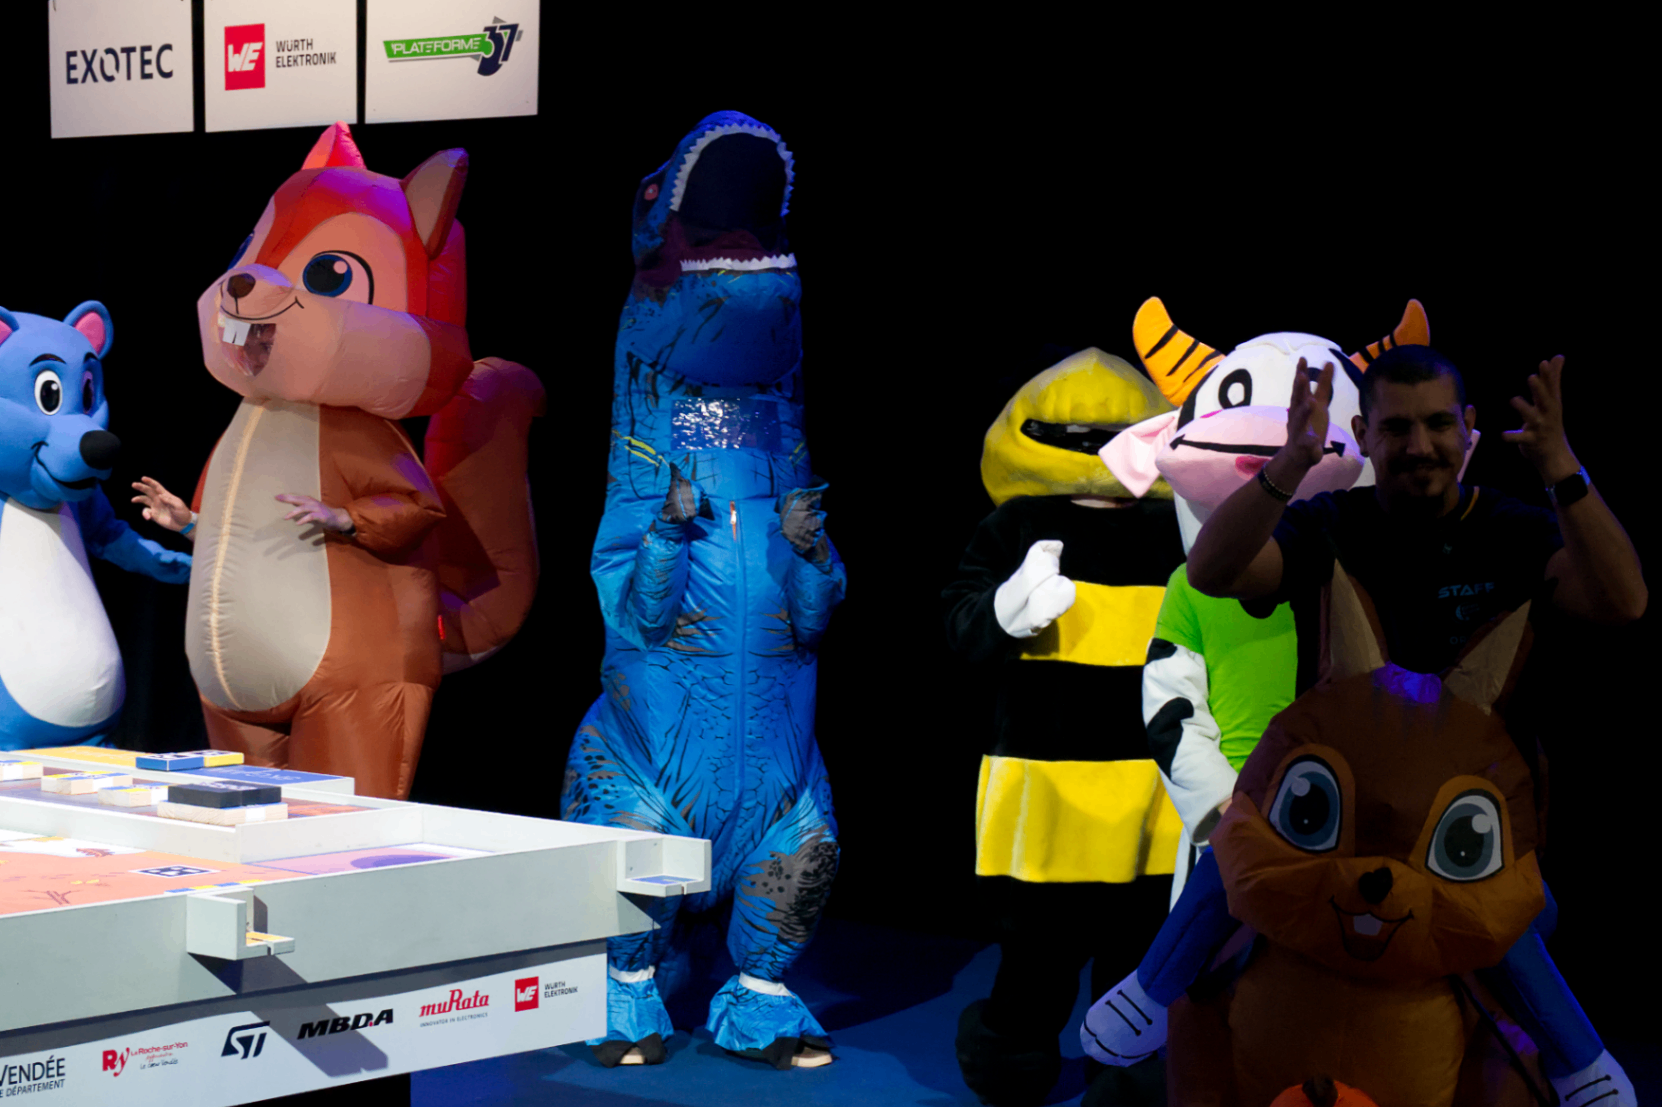
Bevor es zum Finale und dem Spiel um den 3. Platz ging, versammelten sich alle Maskottchen auf der Bühne, um das Publikum nochmal richtig aufzuheizen- natürlich inklusive Turex und einem weiteren Turagler im Eichhörnchen.
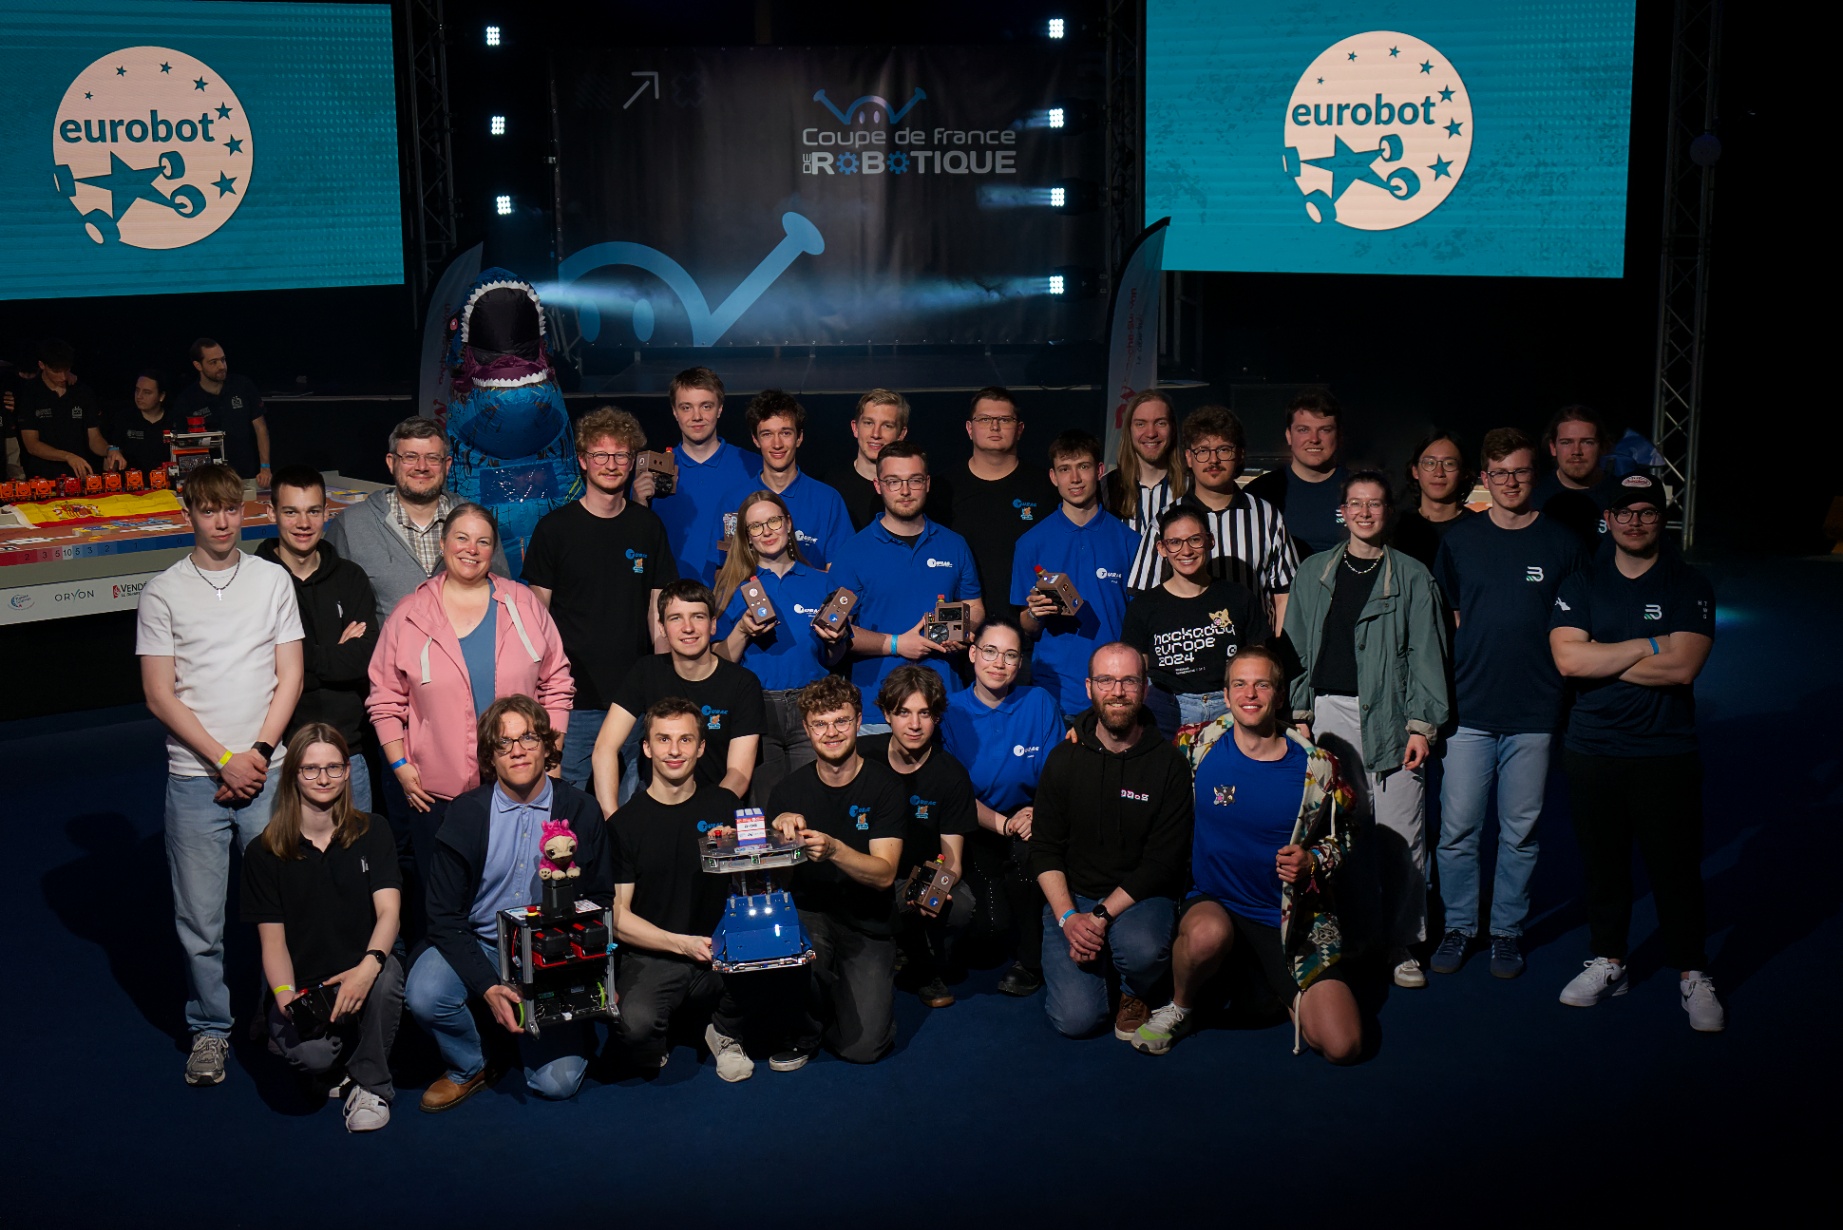
Unser letztes Eurobot-Spiel für diese Saison war gegen das serbische Team Memristor. Und auch hier blieb es bis zum Ende spannend: beide Teams machten gut Punkte und zeigten, warum sie es bis an diesen Punkt geschafft haben. Am Ende konnte sich Memristor knapp den Sieg sichern. Unsere freudige Stimmung konnte dies jedoch nicht vermindern. Wir sind Stolz auf unseren 4. Platz, das beste Ergebnis für die TURAG seit langem!
Sonntag 17. Mai

Nach einer kurzen Nacht klingelten uns bereits 5 Uhr morgens die Wecker für die Rückfahrt wach. Nach einem schnellen Frühstück machten wir uns auf den Weg zurück nach Dresden. Kurz nach Mitternacht waren schließlich alle Autos ausgeräumt, abgegeben und alle lagen in ihren heimischen Betten – mit viel Vorfreude für die kommende Saison

WebUI

Während der Softwareentwicklung werden bei uns immer viele unterschiedliche Tools benutzt und es sind meistens auch viele unterschiedliche Terminals offen, um Daten auszulesen. Um dies etwas zu vereinfachen, haben wir in der Eurobot2026-Saison begonnen, ein Webdashboard zu entwickeln.

Mithilfe des Webdashboards soll die Softwareentwicklung vereinfacht werden, indem Positionsdaten und allgemein das, was der Roboter denkt, visualisiert und aufgenommen werden können, um vor allem das Debugging zu beschleunigen.

Für das Web-Dashboard verwenden wir FastAPI als Webserver und einen separaten Python-Thread mit einem ROS2-Executor, der die Daten aus dem ROS2-Netzwerk des Roboters abruft und über WebSockets an die Clients weiterleitet.

Hier ein kleiner Einblick wie die WebUI momentan aussieht:

In Zukunft könnte auch noch eine Kontrollersteuerung hinzukommen, aber da experimentieren wir momentan noch.

Internationaler Eurobot 2026

Am Mittwoch begann unser Abenteuer mit der Anmeldung in Frankreich, bevor am Donnerstag trotz einiger Startprobleme schließlich auch die Homologation erfolgreich gelang. Nach mehreren harten und langen Tagen sowie durchgemachten Nächten wurden selbst kurz vor dem Finale noch Verbesserungen am Bot vorgenommen. Trotz der anfänglichen Schwierigkeiten erreichten wir in den Vorrunden erfolgreich den 7. Platz und schafften es über die Playoffs schließlich bis ins Finale.

Am Finaltag fieberten wir alle gemeinsam mit – entweder auf der Tribüne oder direkt neben den Wettkampftischen. Jeder Sieg wurde begeistert gefeiert und sorgte für noch mehr Motivation. Am Ende verpassten wir den 3. Platz nur um wenige Punkte und schrammten damit knapp am Podium vorbei. Trotzallem sind wir mit dem 4. Platz mehr als zufrieden und nehmen aus dem Wettbewerb jede Menge Motivation und Begeisterung für das nächste Mal mit.

Inzwischen sind wir wieder zurück in Dresden und freuen uns jetzt schon auf das kommende Jahr sowie auf die Veröffentlichung der neuen Regeln im September. Bis dahin wollen wir aus den Problemen und Herausforderungen, denen wir in Frankreich begegnet sind, lernen und unseren Bot weiter verbessern, damit wir für die nächsten Herausforderungen noch besser gerüstet sind.

Rückblick: Deutscher Eurobot 2026

Ein ganzes Wochenende voller Robotik, Teamgeist und spannender Matches liegt hinter uns: Vom 24. bis 26. April 2026 fand der deutsche Eurobot erneut in Dresden statt. Nach intensiven Monaten der Vorbereitung durften wir als TU Dresden Robotik AG (TURAG) nicht nur unseren neuen Roboter ins Rennen schicken, sondern auch wieder als Gastgeber auftreten.

Fünf Teams aus ganz Deutschland traten gegeneinander an, mit dem gemeinsamen Ziel, sich einen der begehrten Plätze für den internationalen Wettbewerb in Frankreich zu sichern. Mit dabei waren:

  • Bodensee RobotiX (Konstanz)
  • Die DOsen Stapler (Augsburg)
  • MAI Robotics (Markt Indersdorf)
  • M.A.M.U.T (Gießen)
  • TU Dresden Robotik AG (Dresden)

Der RoboterClub Aachen konnte dieses Jahr leider nicht teilnehmen, da ein interner Umzug an der Universität die Vorbereitungszeit zu stark eingeschränkt hat.

Starker Start in die Vorrunden

Die Vorrunden am 25. und 26. April boten bereits zahlreiche spannende Begegnungen. Unser Hauptroboter Thaddäus, benannt nach der bekannten Figur aus SpongeBob Schwammkopf, konnte dabei von Beginn an zeigen, welches Potenzial in ihm steckt. Trotz kleinerer Probleme in zwei Matches lief der Roboter nach einem kurzen Boxenstopp wieder stabil und zuverlässig.

Insgesamt konnten wir uns in den Vorrunden erfolgreich behaupten und uns so eine starke Ausgangsposition für das anschließende Finale sichern.

Finale mit klarem Ergebnis

Direkt im Anschluss an die Vorrunden ging es in die entscheidenden Finalrunden – und hier zahlte sich die Platzierung in den Vorrunden aus. Mit einer konstanten Leistung und einer soliden Strategie konnten wir uns schlussendlich den ersten Platz sichern.

Ergebnis

1. TURAG (TU Dresden Robotik AG)

2. MAI Robotics

3. Bodensee RobotiX

Ein besonderes Highlight war erneut die Leistung von MAI Robotics: Die Schüler aus Markt Indersdorf konnten sich, wie bereits im Vorjahr, erfolgreich für den internationalen Wettbewerb qualifizieren und demonstrierten eindrucksvoll ihr Können.

Ein Wochenende, das in Erinnerung bleibt

Wir blicken mit großer Freude auf den diesjährigen deutschen Eurobot zurück. Sowohl organisatorisch als auch im Wettbewerb selbst war das Event für uns ein voller Erfolg. Besonders stolz sind wir auf die Leistung unseres Teams und darauf, wie gut sich die Vorbereitung und ein durchdachtes Konzept ausgezahlt haben.

Nun richtet sich unser Blick nach vorne: Wir freuen uns darauf, Deutschland erneut beim internationalen Eurobot in Frankreich vertreten zu dürfen – und sind gespannt, was uns dort erwartet.

Ein besonderer Dank gilt allen teilnehmenden Teams für faire und spannende Matches, allen Helferinnen und Helfern vor Ort und ganz besonders unseren Sponsoren. Ohne ihre Unterstützung wäre es uns nicht möglich, unsere Ideen und Projekte in diesem Umfang zu realisieren.

Deutscher Eurobot 2026

Eurobot 2026
Eurobot 2026 – Winter is coming

Der Deutsche Eurobot findet auch dieses Jahr wieder in Dresden statt! Der nationale Wettbewerb dient als Vorentscheid, bei dem sich die besten Teams für die Teilnahme am internationalen Eurobot qualifizieren.

Technikbegeisterte, Neugierige und Roboterfans sind herzlich eingeladen, vorbeizukommen und die spannenden Matches live zu erleben, ein Besuch lohnt sich!

Für alle, die nicht vor Ort sein können, wird es wieder einen Livestream auf dem Youtube-Kanal der TURAG geben.

Wann und Wo?

am 24. bis 26. April 2026
im Schönfeld-Hörsaal, Georg-Schumann-Straße 13, 01069 Dresden

Teilnehmende Teams

MAI Robotics
Die Dosenstapler (DDOS)
M.A.M.U.T.-Robotics
Bodensee-RobotiX
TU Dresden Robotik AG (TURAG)

voraussichtlicher Ablaufplan

25.04.2026 Event
09:00- 11:30 Uhr Homologation
11:30- 12:15 Uhr 1. Vorrunde
12:15- 13:30 Uhr Mittagspause
13:30- 14:15 Uhr 2. Vorrunde
14:15- 15:00 Uhr 3. Vorrunde
15:00 – 16:00 Uhr Vorstellung der Roboter
16:15- 17:00 Uhr 4. Vorrunde
17:00-17:45 Uhr 5. Vorrunde
ab 17:45 Uhr Gemeinsames Grillen für die Teams
26.04.2026 Event
09:15- 10:00 Uhr 6. Vorrunde
10:00- 10:45 Uhr 7. Vorrunde
10:45- 11:30 Uhr 8. Vorrunde
11:30- 13:00 Uhr Mittagspause
13:00- 15:00 Uhr Finalrunden
15:00- 15:30 Uhr Siegerehrung

(Zeitliche Abweichung im Ablauf sind möglich)

Botvorstellung

Ist da die TURAG? Nein hier ist Thaddäus!

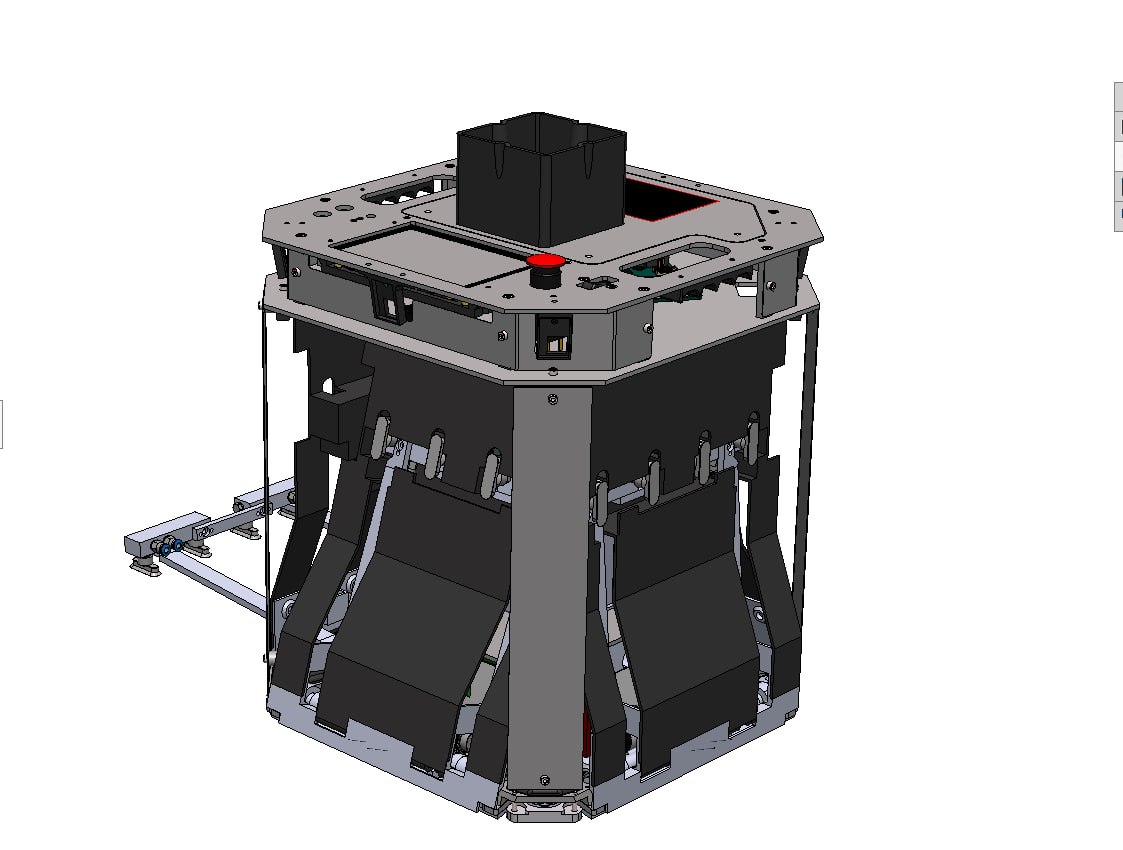
Die Zeit rennt wieder und die erste Hälfte der Eurobotsaison 2026 liegt bereits hinter uns. Nach vielen Ideen, Diskussionen, CAD-Sessions und der einen oder anderen Mate steht unser neuer Hauptroboter nun fest: „Thaddäus“ ist vollständig designt und seine Einzelteile befinden sich aktuell in der Fertigung. Noch existiert er hauptsächlich digital, aber das wird sich hoffentlich bald ändern. Hier habt ihr schon mal ein erstes Bild wie Thaddäus aussehen wird:


Funktionsweise

Ein zentrales Element von Thaddäus ist das Greifersystem an der Front. Dort kommen insgesamt 16 Sauger zum Einsatz, die über ein pneumatisches System angesteuert werden. Kleine Pumpen erzeugen dabei einen Unterdruck, mit dem die zweifarbigen Holzsteine angesaugt und sicher festgehalten werden. Jeder Sauger lässt sich einzeln kontrollieren, sodass Steine gezielt aufgenommen, gehalten oder wieder abgeworfen werden können. Sensoren und Ventile sorgen im Hintergrund dafür, dass alles möglichst zuverlässig funktioniert und dass eingesammelte Steine nicht ungeplant den Weg zurück aufs Spielfeld finden.


In dieser Saison dreht sich alles um die richtige Vorbereitung auf den Winter. Unsere Aufgabe: zweifarbige Holzsteine aufnehmen, nach Farben sortieren und an definierten Stellen ablegen. Mehr dazu findet ihr in unserem Beitrag zu den diesjährigen Regeln.

Sandy

Natürlich dürfen auch in diesem Jahr unsere SIMAs nicht fehlen – diesmal sogar in zwei Varianten. Neben den klassischen SIMAs gibt es einen großen Ninja-SIMA namens Sandy, der unabhängig vom Hauptroboter in seiner eigenen Zone agiert. Dort führt er selbstständig Aktionen aus und sammelt am Ende des Matches zusätzliche Punkte – quasi als stiller Punktesammler im Hintergrund.

Gemeinsam mehr erreichen

Besonders freuen wir uns, dass wir in dieser Saison mit einem für unsere Verhältnisse großen Team arbeiten können. Auch wenn das manchmal für längere Diskussionen sorgt, ermöglicht es uns, komplexere Mechanismen umzusetzen und die Arbeit sinnvoll aufzuteilen.

Team 2025

Wir sind gespannt, was der Rest der Saison noch für uns bereithält und wie sich Thaddäus, Sandy und die SIMAs am Ende auf dem Spielfeld schlagen werden.

Winter Is Coming – Regelvorstellung

Dieses Jahr wurden die Regeln für den Eurobot-Wettbewerb der nächsten Saison schon anfang September und damit reichlich früh veröffentlicht. Die TURAG war (fast :)) live dabei.  Unter dem Motto „Winter Is Coming“ versetzen wir unsere Roboter in die Rolle von Eichhörnchen, die ihre Vorräte vor den bösen Menschen retten müssen. Einen Überblick über die technischen Herausforderungen, die auf uns warten, und an welche Regeln wir uns bei der Entwicklung unserer Roboter halten müssen, erfahrt ihr in diesem Beitrag.

Humanoides Eichhörnchen mit Sonnenbrille, Basecap und Eicheln in beiden Händen
Eichhörnchen, das Vorräte in beiden Händen hält (Symbolbild, KI generiert)

Spielidee und Spielfeld

Das grundlegende Ziel des Wettbewerbs ist es, innerhalb von 100 Sekunden so viele Aufgaben auf dem Spielfeld wie möglich zu erledigen. Für jede erfüllte Mission gibt es Punkte, die am Ende eines Spiels addiert werden. Zwei Teams (blau und gelb) treten gleichzeitig gegeneinander an – vollautonom versteht sich. Das Team mit der höheren Punktzahl gewinnt. Weitere Informationen zu den allgemeinen Spielregeln gibt es hier.

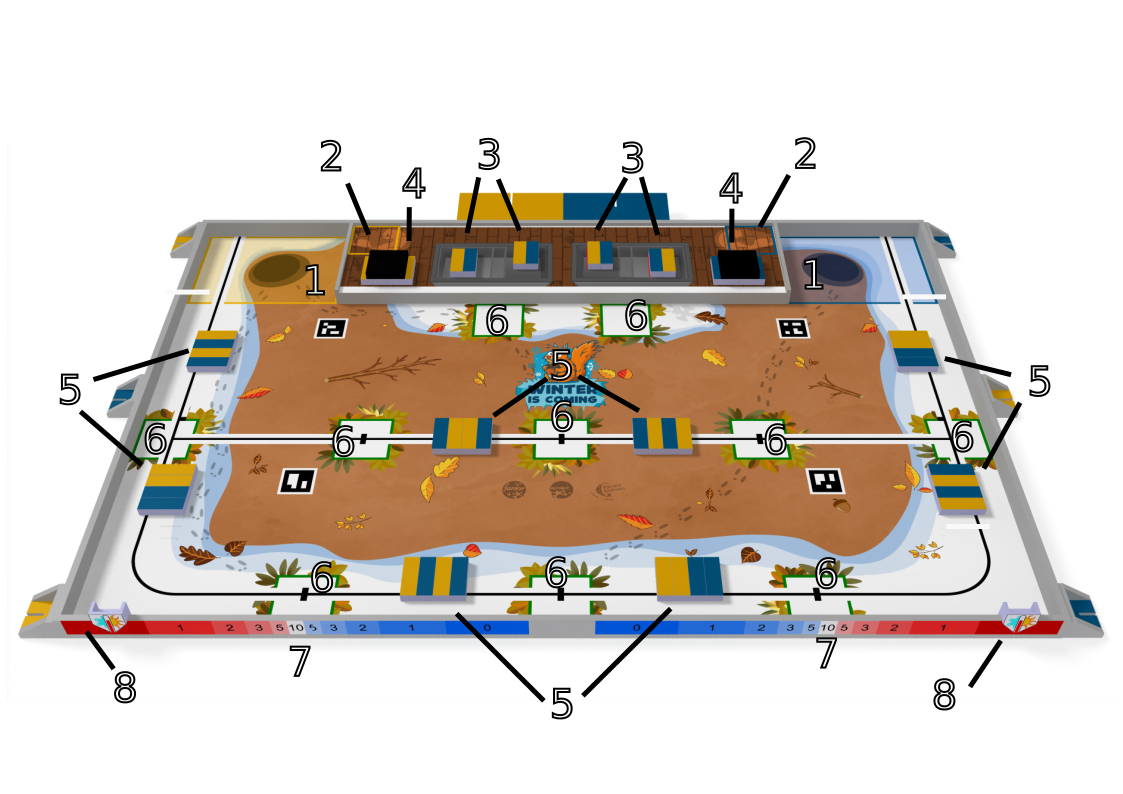
Spielfeld, Übersicht (Skizze)
Übersichtsskizze Spielfeld

Das Spielfeld ist 3mx2m groß und beinhaltet verschiedene Zonen und Elemente, die zum Erfüllen der Aufgaben wichtig sind:

  1. Nester der Eichhörnchen
  2. SIMA (Small Independent Mobile Actuators = kleine Miniroboter, die zusätlich zum Hauptroboter entwickelt werden) Startbereiche im menschlichen Speicher, der Speicher ist ein erhöhter Bereich auf dem Spielfeld
  3. Kühlschränke
  4. Ladeflächen
  5. Sammelbereiche (der Menschen)
  6. Vorratskammern (der Eichhörnchen)
  7. Thermometer (mit Cursor 8.)

Überblick der Missionsblöcke

Dieses Jahr dreht sich alles um die Vorbereitung und Bewältigung eines großen Winterereignisses. Ein Team kann mit folgenden Aktionen Punkte ergattern:

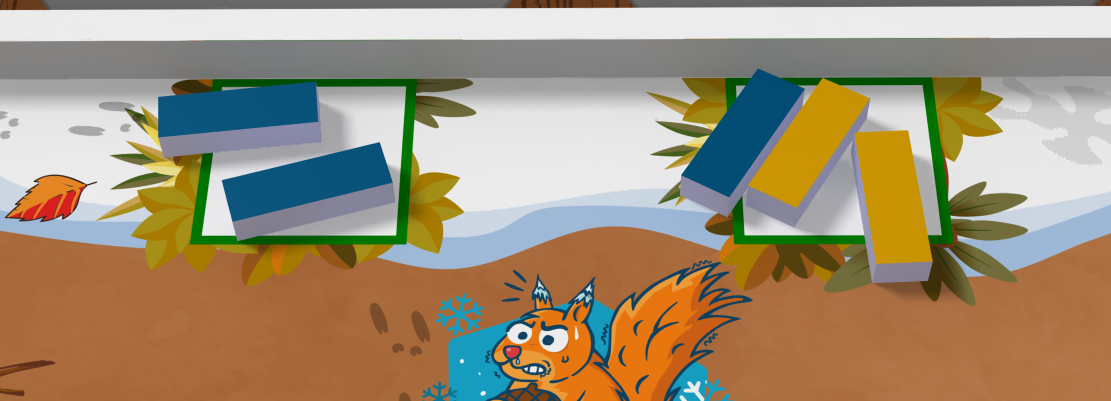
      1. Haselnusskisten einsammeln: Dabei handelt es sich um die zentrale Aufgabe unseres Hauptroboters (=Eichhörnchenmama). Die Vorräte sind bereits von den Menschen in Kisten (=Spielsteine) in Sammelbereichen gesammelt (siehe Spielfeldskizze). Von diesen Kisten müssen so viele wie möglich eingesammelt werden und in das Nest oder die Vorratskammern gebracht werden. Während die Kisten im Nest sicher sind und damit Punkte geben ist bei den Vorratskammern auf dem Spielfeld Vorsicht geboten: Die Spielsteine sind je nach Seite verschiedenfarbig markiert. Punkte gibt es für das Team, dessen Teamfarbe oben liegt – Klauen  vom  Gegner  ist  erlaubt!

        Spielsteine in Lagern
        Spielsteine, die von den Robotern in die Vorratskammern bewegt wurden, geben dem Team Punkte, dessen Farbe oben liegt
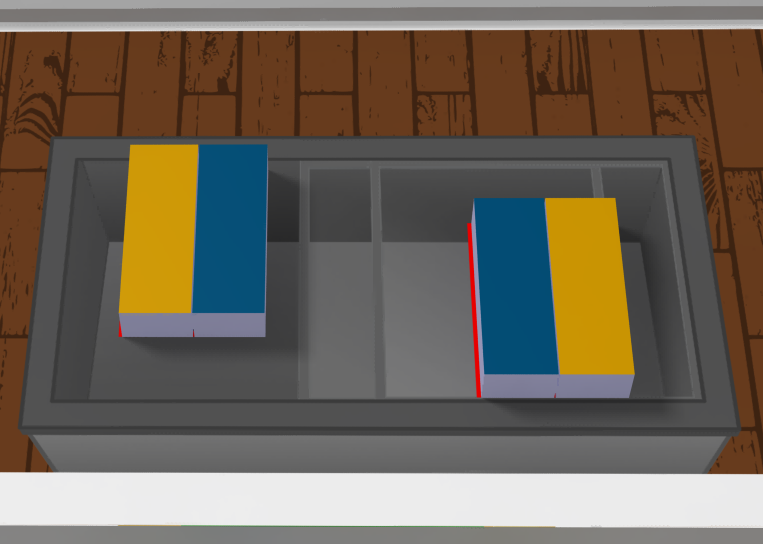
      2.  Den Speicher plündern: Ein mutiges Ninja-Eichhörnchen (ein SIMA) ist in den menschlichen Speicher eingedrungen. Punkte gibt es dafür, Kisten aus dem Kühlschrank auf das Hauptspielfeld zu bringen und diesen mit leeren Kisten (farblosen Spielsteinen) wieder zu befüllen.

        Kühlschrank auf dem Spielfeld
        Kühlschrank mit Kisten zu Beginn des Spiels
      3. Für die richtige Temperatur sorgen: Das Mamaeichhörnchen (=Hauptroboter) soll den Cursor auf dem Thermometer möglichst weit in die Mitte bewegen. Auf dem Thermometer sind je nach Position Punkte eingezeichnet (siehe Spielfeld oben).
      4. In das Nest zurückfahren:  Am Ende des Spiels muss der Hauptroboter in das Nest zurückfahren, um sicher zu überwintern.
      5. Die Haselnüsse essen: In den letzten 15 Sekunden vor Spielende, kann jedes Team bis zu sechs hungrige Eichhörnchen (sechs SIMAS) auf das Spielfeld loslassen. Deren Aufgabe ist es, zu den Vorratskammern zu fahren und dort eine Bewegung eines Aktuators auszuführen (=essen). Auch das Ninja-Eichhörnchen muss zum Ende des Spiels eine Bewegung ausführen.

Ausblick

Das vollständige Regelwerk für diese Saison findet sich hier.

Wir freuen uns auf eine spannende Saison mit vielen neuen Herausforderugen,  wünschen allen Teams viel Freude, gute Ideen – und … let it snow!

EB26 – „Winter Is Coming“

Mit dem neuen Semester startet für die TURAG auch eine neue Eurobot-Saison. Unter dem Motto „Winter Is Coming“ bereiten sich unsere Roboter-„Eichhörnchen“ auf die kalte Jahreszeit vor, indem sie sich Haselnussvorräte anlegen.

Auch dieses Jahr müssen verschiedene, knifflige Aufgaben gelöst werden: Haselnussbehälter müssen in ihre Zonen gebracht werden, das Thermometer muss die richtige Temperatur anzeigen und kleine Schwarmroboter müssen zu den Haselnussvorräten fahren und sie dort „essen“. Eine genaue Vorstellung der Regeln könnt ihr in einigen Wochen bei uns oder bereits jetzt auf der Eurobot-Website finden

Wir sind auf die neuen Herausforderungen gespannt und werden uns die beste Mühe geben, innerhalb der nächsten 6 Monate wieder tolle Roboter zu entwickeln.

Image Fusion

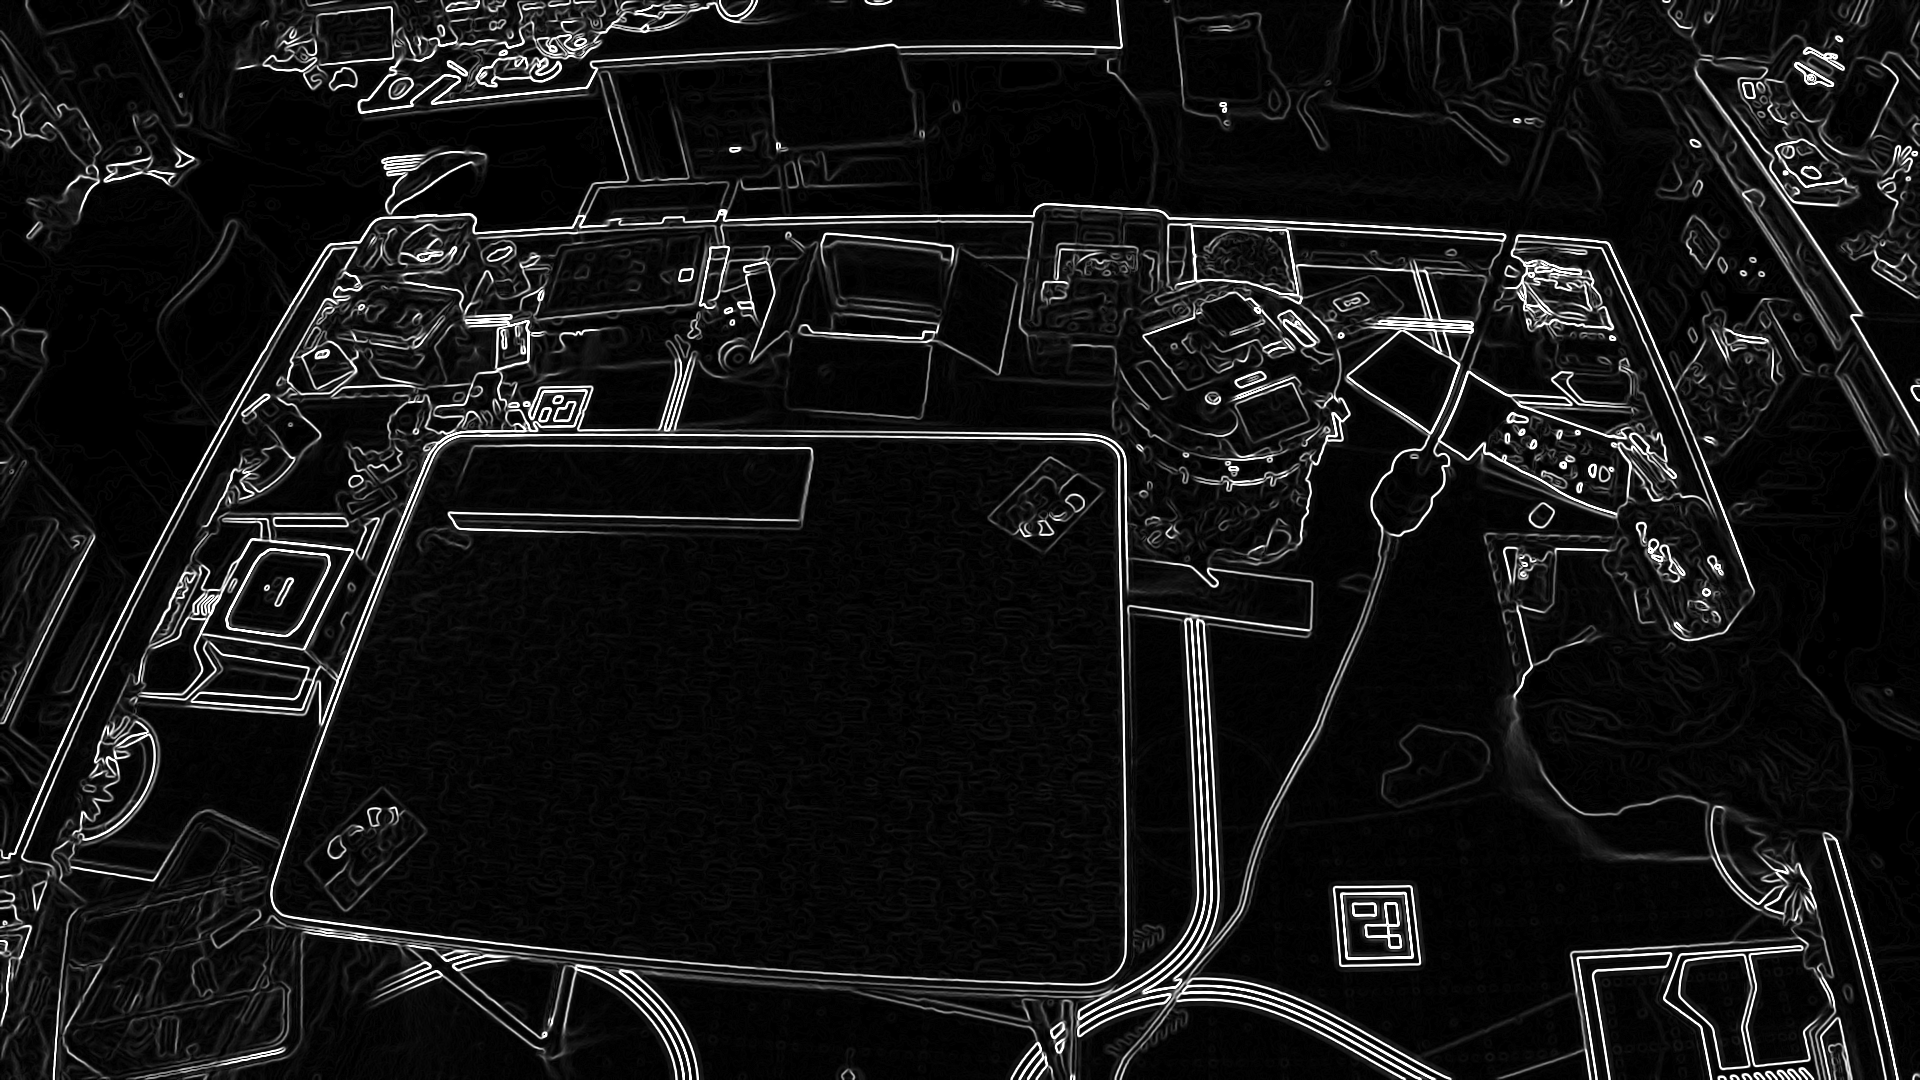
Um alle Ereignisse auf dem Wettbewerbsspielfeld zu erfassen und den gegnerischen Roboter zu lokalisieren, nutzen wir ein Kameratracking-System. Dieses besteht aus einem ~1.60m hohen Turm auf dem eine Luxonis Oak W Kamera montiert ist. In der vergangenen Saison haben wir diese bereits genutzt um den Gegner zu tracken und neuerdings auch, um Objekte mit Hilfe von edge detection zu klassifizieren.

Eine Kamera reicht jedoch nicht ganz, um das gesamte Spielfeld abzudecken. Aus diesem Grund soll probiert werden zwei Kameras gleichzeitig zu nutzen, deren Bilder miteinander kombiniert werden. Auf Grundlage des kombinierten Bildes können dann Ereignisse im gesamten interessanten Bereich beobachtet werden. Wichtig ist hierbei insbesondere die Qualität des Merges und damit die Minimierung von Verzerrung, aber auch eine gute Performance.

Edge Detection mit einer Oak W Kamera

BLDC Motortreiber

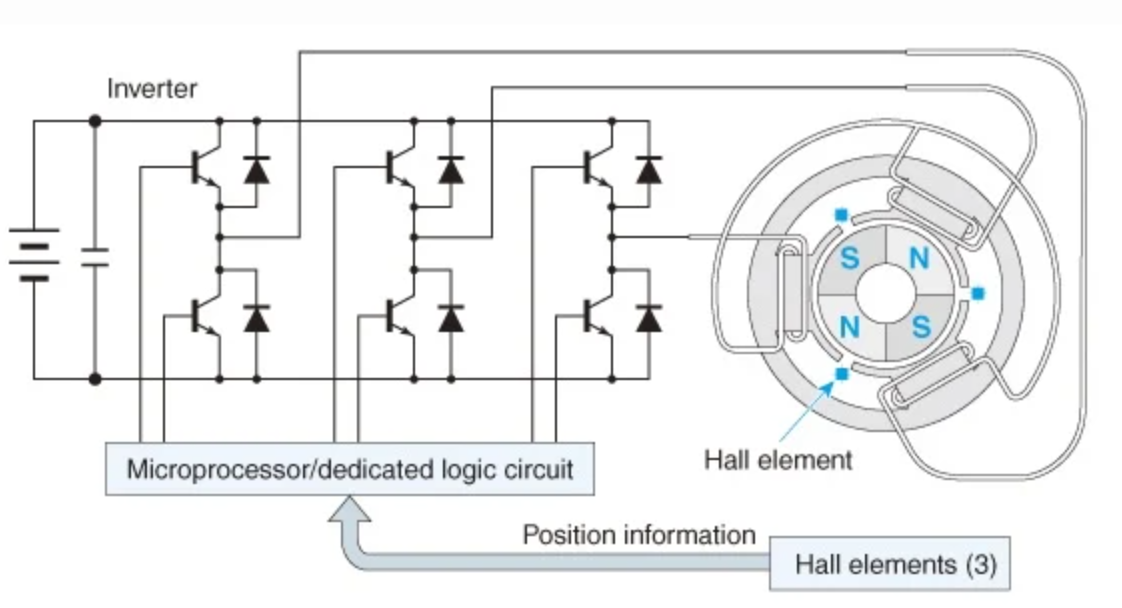
Wir benutzen viele verschiedenen Aktoren, um Aktionen mit unserem Roboter auszuführen. Aktuell haben wir selber Platinen und Software für die Ansteuerung von Servos und DC-Motoren entwickelt. Um in Zukunft noch mehr Optionen in der Aktorauswahl zu haben, würden wir gerne ein Treiber für Brushless DC Motoren (BLDC) entwickeln.

Dafür müssen folgende Teile entwickelt werden:

  • BLDC-Reglerplatine (z.B. mit STSPIN32 Mikrocontroller)
  • Software zur Ansteuerung und Regelung der Motoren (C++)

Ein paar Infos zu BLDC-Motoren gibt es z.B. hier.